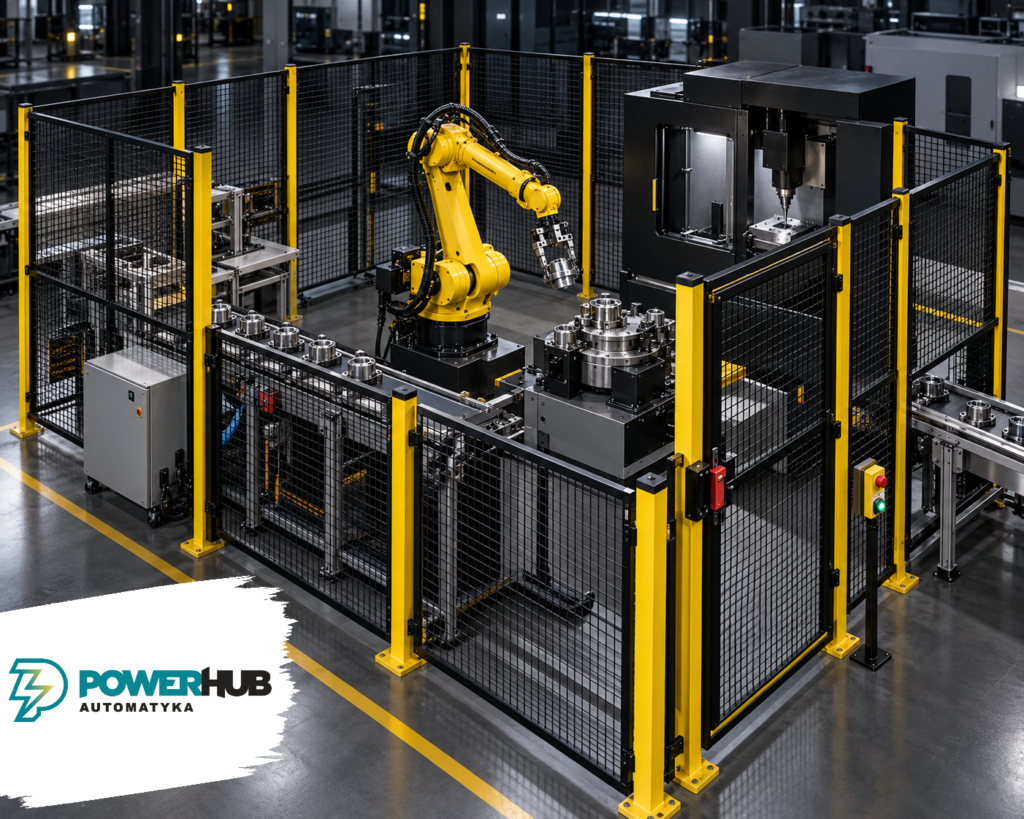
Nowoczesny robot przemysłowy może mieć rozbudowane funkcje bezpieczeństwa: ograniczenie przestrzeni, prędkości, osi lub monitorowanie stref. Mimo to bezpieczny robot nie oznacza automatycznie bezpiecznego stanowiska.
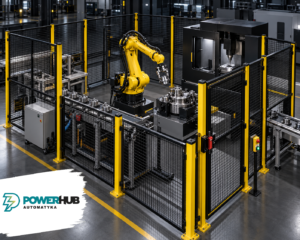
Do ramienia dochodzą chwytak, detal, stół, pozycjoner, przenośnik, magazyn części, narzędzie procesowe, drzwi, wygrodzenie oraz sposób pracy operatora. Dopiero wszystkie te elementy tworzą rzeczywistą aplikację.
Właśnie na kompletnych aplikacjach i celach koncentruje się ISO 10218-2:2025. Drugie wydanie normy opublikowano w lutym 2025 r. Obejmuje ono bezpieczeństwo integracji, uruchomienia, użytkowania, konserwacji i wycofania przemysłowych aplikacji robotycznych.
Zacznij od rzeczywistej przestrzeni zagrożenia
Na rysunku CAD łatwo zaznaczyć katalogowy zasięg ramienia i narysować wokół niego prostokąt. Problem w tym, że zagrożenie może znaleźć się dalej.
Do robota mocowany jest chwytak. Chwytak trzyma detal. Detal może mieć kilkadziesiąt centymetrów długości, zmienić orientację albo zostać uwolniony podczas awarii. Ruchome mogą być także przewody, osprzęt i elementy pozycjonera.
Granicę strefy trzeba zatem wyznaczać na podstawie rzeczywistej aplikacji oraz przewidywalnych stanów, a nie wyłącznie nominalnego zasięgu robota.
Wygrodzenie musi współpracować z trajektorią
W klasycznej celi fizyczne wygrodzenie pozostaje bardzo skutecznym sposobem ograniczenia dostępu. Jego położenie powinno uwzględniać:
- maksymalny przewidywany ruch robota,
- chwytak i gabaryt detalu,
- możliwość sięgania przez panel, ponad nim i pod nim,
- potencjalne odkształcenie osłony,
- dostęp do urządzeń peryferyjnych,
- przestrzeń serwisową oraz wyjmowanie oprzyrządowania.
ISO 13857:2019 podaje odległości mające zapobiegać dosięganiu kończyn do stref zagrożenia. Wysoki panel nie daje więc dowolności w ustawieniu go tuż obok ruchomego elementu.
Drzwi są częścią funkcji bezpieczeństwa
Jeżeli operator może wejść do celi, drzwi nie są zwykłą furtką. Projekt powinien określić:
- jaką reakcję wywołuje otwarcie,
- kiedy można odblokować wejście,
- czy ruch ma istotny czas wybiegu i potrzebne jest ryglowanie,
- jak opuścić strefę od środka,
- gdzie znajduje się reset,
- czy osoba resetująca widzi chroniony obszar,
- jak zabezpieczyć pracę serwisową.
To miejsce, w którym mechaniczna konstrukcja GENMACS łączy się z automatyką bezpieczeństwa. Dobór samej klamki albo wyłącznika bez opisu funkcji prowadzi do niekompletnego rozwiązania.
Najtrudniejszy scenariusz: człowiek pozostał w środku
Dużo uwagi poświęca się wykryciu wejścia do celi. Jeszcze ważniejsze jest pytanie: co stanie się, jeżeli drzwi zostaną ponownie zamknięte, a człowiek nadal znajduje się wewnątrz?
Dotyczy to zwłaszcza dużych stanowisk, gdzie operator może zniknąć z pola widzenia pulpitu. Należy rozważyć widoczność strefy, zapobieganie nieoczekiwanemu uruchomieniu, procedury odłączania zasilania oraz – jeśli wynika to z oceny ryzyka – dodatkowe środki wykrywające obecność lub sekwencyjny reset stref.
Reset funkcji bezpieczeństwa nie jest zwykłym skasowaniem błędu. Powinien potwierdzać świadomą decyzję po sprawdzeniu strefy, ale sam nie może uruchamiać niebezpiecznego ruchu.
Tryb automatyczny to tylko część życia stanowiska
Robot pracuje automatycznie podczas produkcji, lecz ktoś musi go nauczyć trajektorii, uruchomić, przetestować i serwisować. Analiza ryzyka powinna obejmować również:
- programowanie i teach-in,
- testy po zmianie chwytaka,
- regulacje i przezbrojenia,
- usuwanie zakleszczeń,
- konserwację i diagnostykę,
- wymianę narzędzi,
- odzyskiwanie po awarii.
W tych stanach człowiek może znajdować się znacznie bliżej robota niż podczas normalnego cyklu. Projekt bezpieczeństwa musi odpowiadać rzeczywistemu użytkowaniu, a nie tylko idealnej produkcji automatycznej.
Nie tylko robot generuje zagrożenie
W celi niebezpieczne mogą być również:
- pneumatyczny chwytak,
- obracający się pozycjoner,
- spawarka, nóż lub prasa,
- gorący albo ostry detal,
- transporter,
- podajnik i magazyn elementów,
- pneumatyczne ustalacze,
- energia zmagazynowana.
Czasami to urządzenie procesowe, a nie ramię robota, decyduje o rodzaju wypełnienia osłony i czasie bezpiecznego dostępu.
Czy zawsze potrzebne jest pełne wygrodzenie?
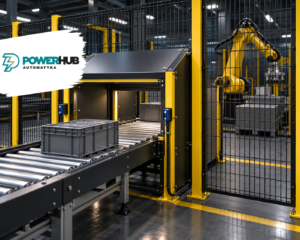
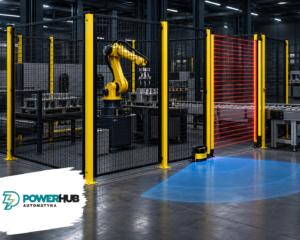
Nie. Niektóre aplikacje korzystają z kurtyn, skanerów lub innych środków ochronnych. W innych fizyczna bariera jest najbardziej racjonalna. Często stosuje się rozwiązanie mieszane: modułowe wygrodzenie wokół większości celi i bezkontaktowe zabezpieczenie w regularnym punkcie załadunku.
Wybór powinien wynikać z funkcji bezpieczeństwa i oceny ryzyka, nie z samej nazwy robota ani etykiety „cobot”.
Krótka checklista integratora
- Czy analizujesz ruch robota razem z chwytakiem i detalem?
- Czy wygrodzenie uwzględnia rzeczywistą przestrzeń zagrożenia?
- Czy każde wejście ma jasno zdefiniowaną funkcję?
- Czy człowiek może pozostać w środku po zamknięciu drzwi?
- Czy reset odbywa się z właściwego miejsca?
- Czy uwzględniono programowanie, serwis i zakleszczenia?
- Czy przeanalizowano wszystkie urządzenia peryferyjne?
- Czy otwory transportowe nie tworzą dodatkowego dostępu?
- Czy layout pozwala na wymianę oprzyrządowania i przyszłą modernizację?
Podsumowanie
ISO 10218-2:2025 przypomina o fundamentalnej zasadzie: bezpieczeństwo dotyczy aplikacji robotycznej i całej celi, nie tylko ramienia. Prawidłowa integracja łączy mechanikę, automatykę, ocenę ryzyka, ergonomię, dostęp operatorski oraz odpowiednio dobrane środki ochronne.
PowerHUB Automatyka dostarcza modułowe wygrodzenia GENMACS do cel zrobotyzowanych i pomaga przygotować konfigurację paneli, drzwi oraz punktów dostępu już na etapie layoutu stanowiska.