Hasło „cobot” często pojawia się już na początku rozmowy o automatyzacji. Kojarzy się z małą powierzchnią, łatwym uruchomieniem i pracą obok człowieka. Tymczasem właściwy wybór nie zaczyna się od nazwy robota. Zaczyna się od procesu, wymaganej wydajności i oceny ryzyka kompletnej aplikacji.
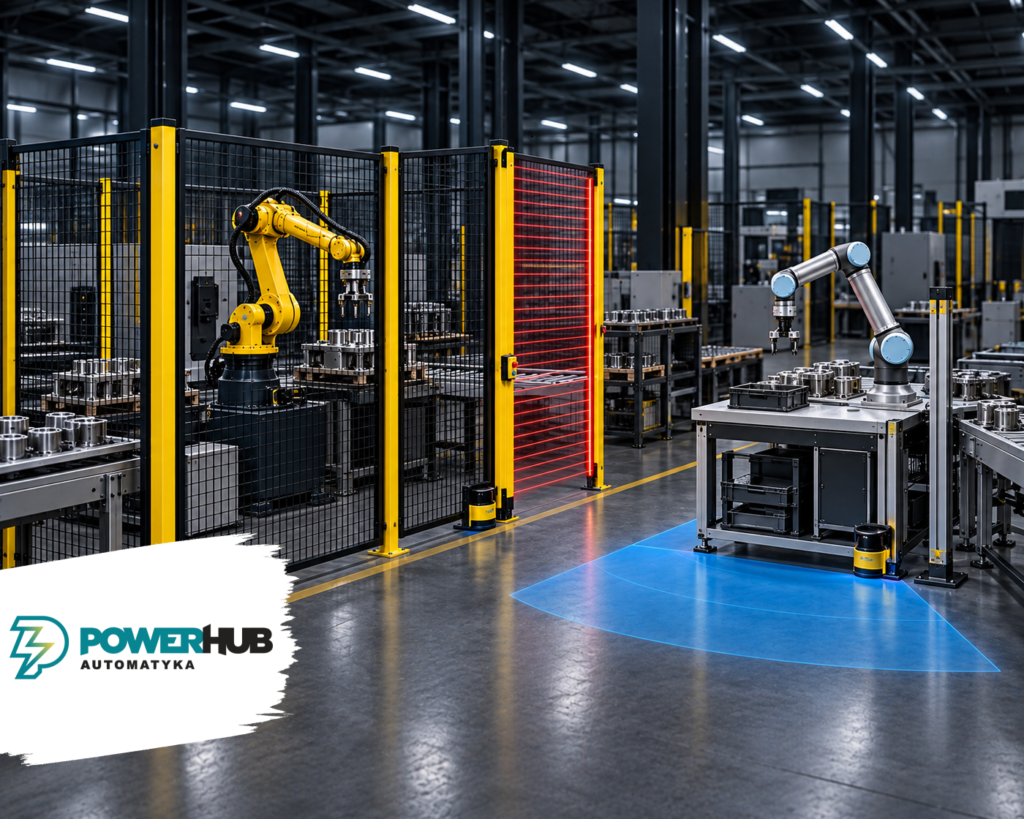
Robot przemysłowy może pracować w kompaktowej celi z wygrodzeniem i osiągać krótki takt. Aplikacja współpracująca może działać bez pełnego wygrodzenia, ale tylko wtedy, gdy warunki procesu oraz zastosowane środki ochronne rzeczywiście na to pozwalają.
Cobot nie oznacza automatycznie pracy bez osłon
Bezpieczeństwo dotyczy całej aplikacji. Nawet robot zaprojektowany z myślą o pracy współpracującej może trzymać ostry detal, gorący element, ciężki chwytak albo narzędzie generujące dodatkowe zagrożenie. W takiej konfiguracji ograniczenie siły samego ramienia nie usuwa ryzyka procesu.
ISO 10218-1:2025 dotyczy bezpieczeństwa robotów przemysłowych, a ISO 10218-2:2025 – ich integracji w aplikacjach i celach. ISO/TS 15066:2016 uzupełnia wymagania dotyczące systemów współpracujących. Z punktu widzenia projektu najważniejsze jest to, że współpraca jest właściwością zaprojektowanej aplikacji, a nie samą etykietą produktu.
Więcej o ocenie kompletnego stanowiska przeczytasz w artykule „Cela zrobotyzowana a ISO 10218-2:2025 – co powinien uwzględnić integrator?”.
Kiedy robot przemysłowy ma przewagę
Klasyczny robot 6-osiowy jest często lepszym wyborem, gdy:
- liczy się krótki takt i wysoka prędkość ruchu,
- detal lub chwytak mają istotną masę,
- proces wytwarza odpryski, ciepło, pył albo ostre krawędzie,
- robot wykonuje ruchy nad dużą przestrzenią,
- dostęp człowieka podczas automatycznego cyklu nie jest potrzebny,
- stanowisko ma pracować bez operatora przez dłuższy czas.
Fizyczne wygrodzenie nie musi oznaczać dużej i niewygodnej celi. Dobrze dobrana odległość, drzwi serwisowe oraz punkt podawania produktu pozwalają wykorzystać powierzchnię efektywnie. W wielu procesach zamknięta cela upraszcza organizację ruchu i umożliwia wykorzystanie pełnej dynamiki robota.
Kiedy warto rozważyć aplikację współpracującą
Rozwiązanie współpracujące ma sens, gdy człowiek i robot naprawdę muszą dzielić przestrzeń lub naprzemiennie wykonywać czynności przy tym samym produkcie. Typowe argumenty to częste przezbrojenia, małe partie, ręczne operacje wymagające zręczności albo brak miejsca na tradycyjną celę.
Trzeba jednak sprawdzić, czy ograniczona prędkość i reakcje bezpieczeństwa nie zniwelują oczekiwanej korzyści. Jeżeli operator narusza strefę przy każdej sztuce, rzeczywisty czas cyklu może być znacznie dłuższy niż wynik programu robota uruchomionego bez człowieka.
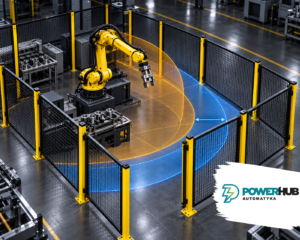
Przy częstym dostępie operatora warto porównać również wygrodzenie, kurtynę świetlną i skaner bezpieczeństwa oraz dobrać zabezpieczenie do sposobu podawania i odbioru części.
Porównuj kompletny proces, nie same ramiona
Do uczciwego porównania potrzebne są te same dane:
- czas cyklu wraz z oczekiwaniem na maszynę,
- masa chwytaka, detalu i przewodów,
- wymagany zasięg oraz orientacje narzędzia,
- częstotliwość wejścia operatora,
- rodzaj zagrożeń procesowych,
- planowany sposób podawania i odbioru części,
- liczba zmian produktu,
- docelowa dostępność stanowiska.
Czasami koszt cobota wydaje się niższy, ponieważ w pierwszym zestawieniu pomija się skaner, analizę aplikacji, specjalny chwytak albo spadek taktu. Innym razem klasyczna cela wygląda drożej, bo uwzględnia kompletne wygrodzenie i automatykę, ale później pracuje szybciej i stabilniej.
Robot HORST jako rozwiązanie do kompaktowych cel
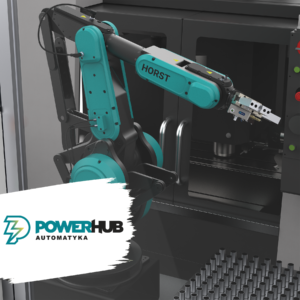
Aktualna seria HORST obejmuje 6-osiowe roboty przemysłowe przeznaczone między innymi do obsługi maszyn, pick and place, separacji części i kontroli jakości. Producent oferuje modele o różnych zasięgach i udźwigach oraz środowisko horstOS do konfiguracji i programowania aplikacji.
W praktyce wybór konkretnego modelu powinien wynikać z symulacji ruchu, obciążenia na kołnierzu i czasu cyklu. Sam maksymalny udźwig nie opisuje jeszcze możliwości robota, ponieważ znaczenie ma także środek ciężkości chwytaka z detalem.
Aktualnie produkowane HORST obejmuje 6-osiowe roboty przemysłowe Fruitcore Robotics przeznaczone między innymi do obsługi maszyn, pick and place, separacji części i kontroli jakości.
Pięć pytań rozstrzygających wybór
- Czy człowiek musi znajdować się w przestrzeni robota podczas produkcji?
- Jaki takt jest wymagany po uwzględnieniu wszystkich zatrzymań i przekazań?
- Jakie zagrożenia wnosi chwytak, detal i proces technologiczny?
- Czy ograniczenie prędkości nadal pozwoli osiągnąć zakładaną wydajność?
- Które rozwiązanie będzie prostsze do walidacji, obsługi i przyszłej rozbudowy?
Podsumowanie
Cobot nie jest z definicji lepszy dla małej firmy, a robot przemysłowy nie musi oznaczać ogromnej celi. O wyborze powinny decydować takt, obciążenie, geometria, sposób współpracy z operatorem i ryzyka kompletnego procesu.
Wyślij do PowerHUB Automatyka film z obecnej operacji, czas cyklu oraz dane detalu. Porównamy wariant kompaktowej celi z robotem HORST z koncepcją wymagającą regularnego dostępu operatora.